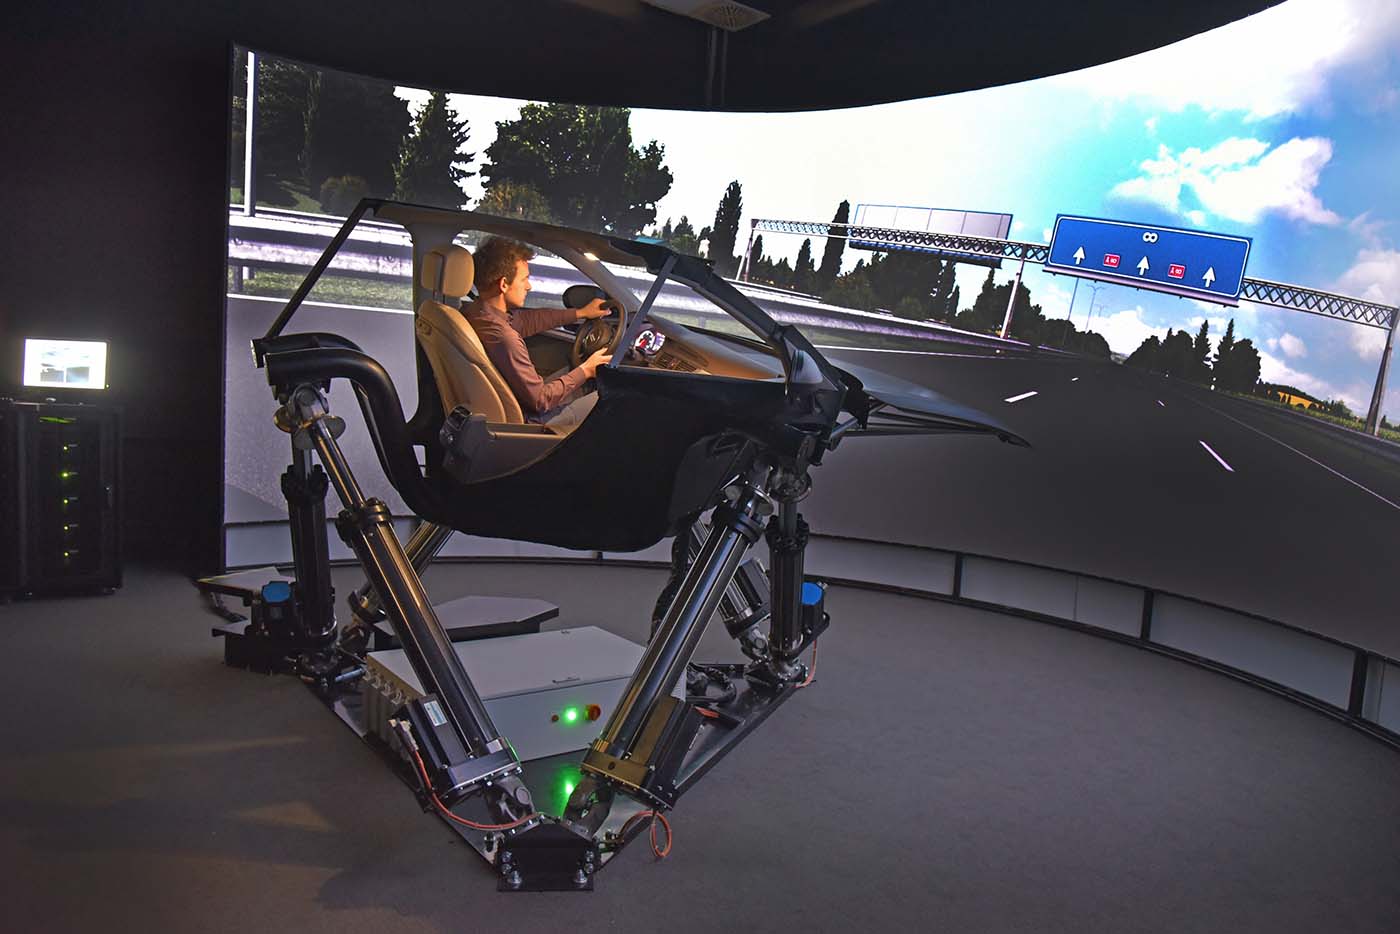
Grâce aux progrès de l’industrie et à la diffusion d’une large gamme d’actionneurs variés, d’éléments mobiles et de logiciels de mouvement, nous pouvons représenter, de manière plus ou moins raisonnable, certaines des sensations transmises dans l’habitacle d’un véhicule en mouvement. Cela nous amène à l’autre face de la médaille, car il n’existe pas de norme définissant quels mouvements sont appropriés pour un simulateur. Bien que de nombreuses bonnes idées circulent sur le web, beaucoup d’entre elles manquent de documentation. Cet article vise donc à apporter un peu de lumière sur ce sujet, afin de faciliter l’accès à l’information pour tous ceux qui souhaitent améliorer leurs systèmes de mouvement.
Dans cette deuxième partie, nous cherchons à compléter certaines informations publiées dans l’article précédent. Rappelons que nous avons examiné comment la voiture et le pilote sont affectés par différentes forces. Cette section tente de répondre à des questions telles que :
Comment ces forces sont-elles appliquées à un simulateur de mouvement ? Mon simulateur peut-il me faire ressentir les mêmes mouvements qu’un véhicule réel ?
Nous essaierons de clarifier ce type de doutes et d’apporter une certaine diversité au sujet.
Forces simulées et émulées
Prenons comme référence n’importe quel véhicule et imaginons une petite expérience. Supposez que vous puissiez conduire un véhicule les yeux bandés à grande vitesse, en prenant des virages et en rencontrant des changements de niveau sur la piste. Quelles sensations et effets percevriez-vous dans votre corps ? Si nous répétions cette opération dans notre simulateur, également les yeux bandés, quels mouvements notre simulateur de mouvement devrait-il effectuer pour imiter les sensations ressenties en conduisant une vraie voiture les yeux bandés ?
Avec cette comparaison sensorielle, je veux que nous réalisions quels types de mouvements seraient faciles à reproduire dans notre simulateur et lesquels le seraient moins. Je vous préviens d’emblée : il existe une série de mouvements appelés simulés et d’autres appelés émulés, comme nous le verrons ci-dessous :
- Les forces simulées sont ces mouvements créés par notre simulateur qui, bien qu’ils ne soient pas identiques aux réels, nous rapprochent des sensations qu’ils transmettraient dans la réalité. Par exemple, dans le cas des axes rotatifs « Pitch, Yaw et Roll », ils cherchent à nous faire croire que nous sommes plaqués ou décollés du siège à cause des forces G. C’est une astuce sensorielle obtenue en nous inclinant ou en nous balançant dans le siège (rappelez-vous l’expérience des yeux bandés).
- Les forces émulées sont ces mouvements de notre simulateur qui imitent de manière réaliste les mouvements réels d’une voiture. Les yeux fermés, nous ne remarquerions pas la différence entre un simulateur et une vraie voiture. Par exemple, utiliser l’axe Pitch pour émuler des montées ou descentes prononcées dans le terrain inclinerait notre simulateur de la même manière qu’une voiture réelle. De même, le mouvement sur l’axe Heave pourrait nous faire croire que nous passons réellement sur des bosses ou des irrégularités, car la forme décrite par cet axe dans le simulateur serait très proche du mouvement vertical d’une voiture franchissant des bosses ou un trottoir.
LES AXES DE MOUVEMENT SPATIAUX
Les axes de mouvement sont un ensemble de coordonnées qui nous permettent de représenter les mouvements d’un objet dans l’espace. Il est important de se familiariser avec ces axes, car tout système de mouvement repose sur leur attribution.
Le nombre maximum d’axes qui peuvent être émulés est de six, et en combinant tous ces axes, nous pouvons obtenir n’importe quel mouvement imaginable.
Ils sont généralement écrits en anglais, car certains n’ont pas de traduction directe en français ou leur usage en français est peu courant. Leurs noms sont : Pitch, Yaw, Roll, Heave, Surge et Sway.
- Ils se classent en axes rotatifs et axes linéaires :
Axes rotatifs :
Les axes rotatifs consistent en une rotation autour des axes X, Y et Z et sont couramment utilisés dans les simulateurs d’avion. Dans les simulateurs de conduite, ils sont considérés comme des axes simulés, car ils tentent de reproduire les sensations des forces G d’un véhicule dans des systèmes de trois axes ou moins. Cependant, comme nous le verrons, l’utilisation de lunettes de réalité virtuelle renforce grandement l’illusion que ces axes rotatifs nous procurent des « forces G ».
PITCH : C’est la rotation autour de l’axe transversal Y, qui se traduit par une inclinaison vers l’avant ou l’arrière. Dans un simulateur, il est utilisé pour émuler les changements de pente (montées ou descentes prononcées) ou pour simuler les forces G lors du freinage ou de l’accélération.
YAW : C’est la rotation autour de l’axe vertical Z. Ce mouvement est utilisé pour émuler parfaitement les pertes d’adhérence, le sous-virage et le survirage (rappelez-vous les forces compensatoires de l’article précédent).
ROLL : C’est la rotation autour de l’axe longitudinal X. Ce mouvement est utilisé dans le simulateur pour représenter des forces simulées telles que les inclinaisons ou les virages relevés de la chaussée, ou pour émuler les forces G dans un virage.
En résumé, ces trois axes sont les plus utilisés dans les simulateurs allant jusqu’à trois axes (3DOF). Selon leur configuration, ils peuvent offrir des forces émulées, simulées, ou une combinaison des deux.
Axes linéaires :
Les axes linéaires consistent en un déplacement en ligne droite des objets le long des axes X, Y et Z.
Leur utilisation est moins répandue, car ils nécessitent des systèmes de trois axes ou plus – idéalement six – pour développer pleinement tous leurs mouvements.
Ces axes sont utilisés pour émuler les sensations des forces G, bien que seulement pendant une fraction de seconde. Cela nécessite également des actionneurs coûteux capables de nous déplacer à des vitesses supérieures à 800 mm/s.
Cependant, cette force G n’est pas réelle, car elle ne pourrait pas être maintenue pendant la durée d’une accélération réelle. Pour y parvenir, il faudrait une grande infrastructure avec suffisamment d’espace pour nous propulser à une certaine vitesse sur une longue distance.
HEAVE : Il s’agit d’un déplacement linéaire le long de l’axe Z, provoquant un mouvement vers le haut ou le bas. Dans un simulateur, il est utilisé pour émuler les irrégularités de la chaussée, les bordures et les changements brusques de terrain (rallye). En alternative, les bosses du terrain pourraient aussi être simulées en combinant les deux axes rotatifs Pitch et Roll.
SURGE : C’est le déplacement maintenu le long de l’axe X, produisant un mouvement vers l’avant ou l’arrière. Il est utilisé dans les simulateurs pour émuler les forces G lors des accélérations ou décélérations et des changements de vitesse brusques (ce mouvement peut également être simulé par l’axe Pitch en basculant).
SWAY : Il s’agit d’un déplacement linéaire le long de l’axe Y, provoquant des mouvements de gauche à droite. C’est probablement l’axe le moins utilisé dans les simulateurs, car il nécessite des systèmes d’au moins cinq axes (5DOF). Il peut être utilisé pour émuler des déplacements brusques lors d’un changement de voie ou d’un coup de volant soudain. Ce mouvement peut également être simulé par l’axe rotatif Roll.
Jusqu’ici, nous avons abordé de manière générale les bases du mouvement dans une voiture et leur application aux axes spatiaux. À partir de maintenant, l’expérimentation est essentielle, car, comme nous le verrons dans le prochain article, les possibilités sont presque illimitées et nous offrent de nombreux types de systèmes pour configurer chacun de nos axes de mouvement.