
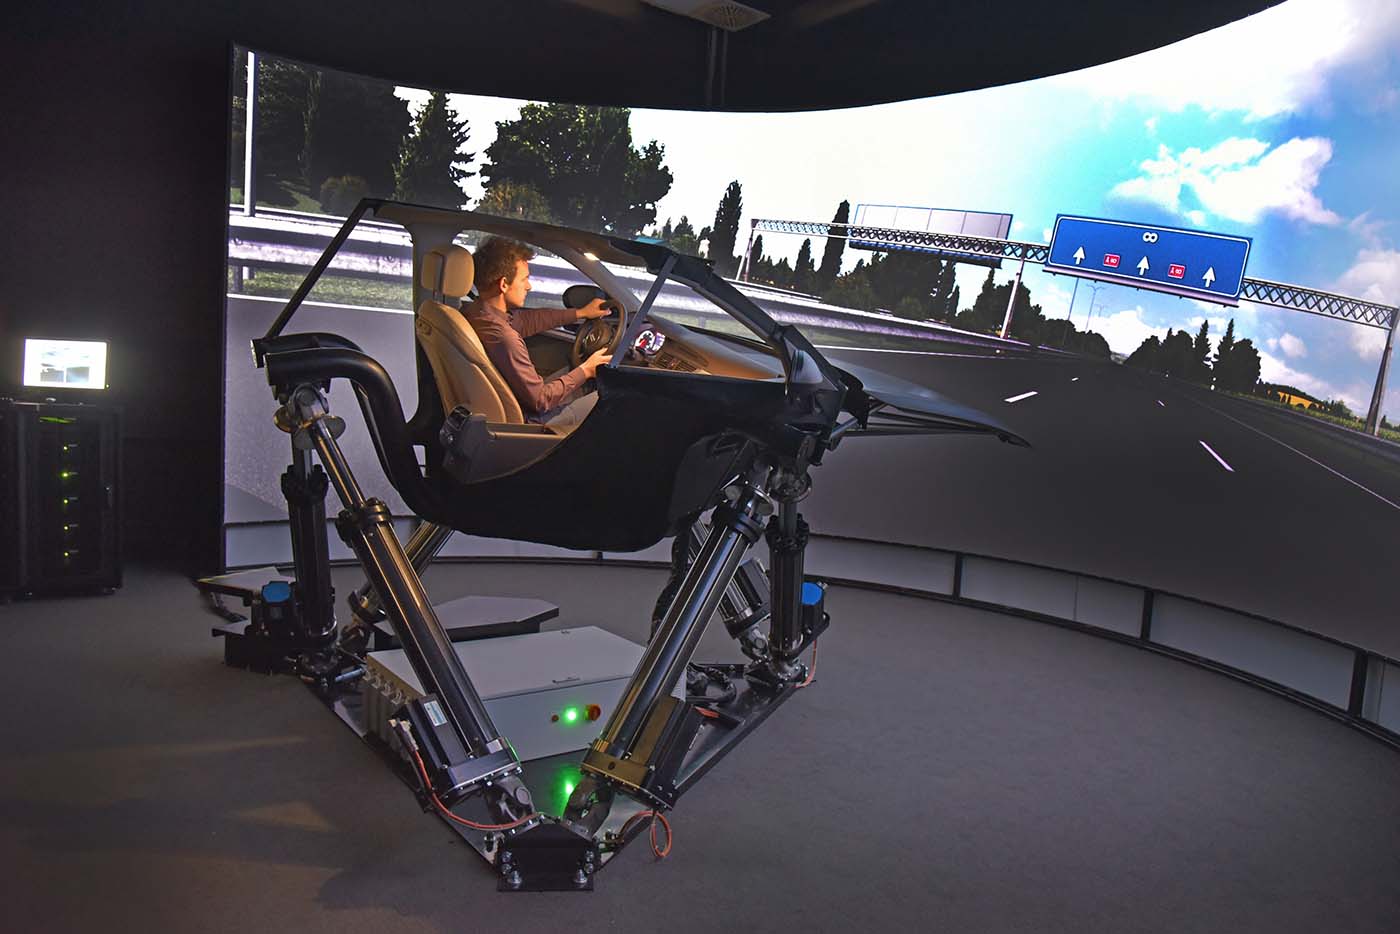
Gracias a los avances de la industria y a la difusión de una amplia gama de diferentes actuadores, elementos móviles y sumado a los diferentes software de movimiento, podemos representar de formas, más o menos razonables, algunas de las sensaciones que se transmiten en la cabina de un vehículo en movimiento. Esto nos lleva a la otra cara de la moneda, ya que no existe un estándar al respecto que decida sobre qué movimientos son los apropiados para aplicarse en un simulador, y aunque hay muy buenas ideas recogidas en la red, muchas de ellas no acaban de estar documentadas, por ello en este artículo se intentará aportar algo de luz, a fin de facilitar la información y el acceso a todos los interesados en mejorar sus sistemas de movimiento.
En esta segunda parte se pretende completar parte de la información que se publicó en el anterior artículo. Recordemos que vimos cómo se veía afectado el coche y el piloto ante las diferentes fuerzas, por lo que esto pretende solucionar respuestas del tipo:
¿Cómo se aplican estas fuerzas a un simulador de movimiento? ¿Tiene mi simulador la capacidad de hacerme sentir los mismos movimientos que un vehículo real?
Intentaremos aclarar todo este tipo de dudas y dar un poco de diversificación al tema.
Fuerzas simuladas y emuladas
Tomemos como referencia un vehículo cualquiera, y os pondré en situación mediante un sencillo experimento. Imaginad que pudieseis conducir un vehículo con los ojos vendados a gran velocidad, tomando curvas y cambios de nivel en la trazada, ¿Qué sensaciones y efectos podríais percibir en vuestro cuerpo? Si realizásemos esta misma operación en nuestro simulador con los ojos igualmente vendados ¿Qué movimientos debería de realizar nuestro simulador de movimiento que pudiesen imitar las sensaciones que tuvimos al conducir con los ojos vendados en un coche real?
Con esta comparación sensorial pretendo que nos demos cuenta qué tipo de movimientos serian fácil de reproducir en nuestro simulador y cuáles no serían tan fáciles, ya os anticipo que hay una serie de movimientos llamados simulados y otros llamados emulados como veremos a continuación:
- Las fuerzas simuladas son aquellos movimientos creados por nuestro simulador, que sin ser igual a los reales, nos acercan a las sensaciones que nos transmitirían en la realidad, por ejemplo, en el caso de los ejes rotatorios “Pitch, Yaw y Roll” pretenden hacernos creer que nos pegamos o despegamos del asiento a causa de las fuerzas G, siendo esto sólo un truco sensorial al inclinarnos o balancearnos en el asiento (recordad el experimento de cerrar los ojos).
- Los fuerzas emuladas son aquellos movimientos de nuestro simulador que imitan de forma realista los movimientos reales de un coche, y estando con los ojos cerrados no notaríamos la diferencia entre un simulador y un coche real. Un ejemplo seria usar el eje Pitch para emular las subidas y bajadas pronunciadas en el terreno, por lo que nuestro simulador nos inclinaría de la misma forma que lo haría el coche real, o por ejemplo, el movimiento en el eje Heave nos haría creer que estamos pasando realmente encima de baches y desniveles en nuestro simulador, ya que la forma descrita por ese eje en nuestro simulador sería muy parecida al movimiento en el eje vertical de un coche que sobrepasa baches o un piano.
LOS EJES DE MOVIMIENTO ESPACIALES
Los ejes de movimiento son una serie de coordenadas que nos permiten representar movimientos de un objeto en el espacio. Es importante que nos familiaricemos con estos ejes, pues cualquier sistema de movimiento basa su funcionamiento en la asignación de estos ejes.
El máximo de ejes que se pueden emular son 6, y con las combinación de todos ellos se puede conseguir cualquier movimiento que imaginemos.
Aparecen generalmente escritos en inglés, ya que algunos de ellos no tienen traducción directa al castellano o es poco común su uso. Sus nombres son: Pitch, Yaw, Roll, Heave, Surge y Sway.
- Se clasifican en ejes rotatorios y ejes lineales:
Ejes rotatorios:
Los ejes rotatorios consisten en el giro sobre sí mismo de los ejes X, Y, Z y se usan normalmente en simuladores de aviones. En simuladores de conducción se consideran ejes simulados ya que intentan reproducir las sensaciones de las fuerzas G de un vehículo en sistemas de 3 o menos ejes. Aunque como veremos, el uso de gafas de realidad virtual ayuda en gran parte a hacernos creer que estos ejes rotativos nos están dando “fuerzas G”.
PITCH: Es el giro sobre sí mismo del eje transversal Y. Consiste en una inclinación hacia delante o atrás. En el simulador se usa para emular los cambios de rasante (subidas o bajadas pronunciadas) o para simular la fuerza G en la frenada o aceleración.
YAW: Es el giro sobre sí mismo del eje vertical Z. Este movimiento se usa para emular a la perfección las pérdidas de tracción, subviraje y sobreviraje (recordemos las fuerzas compensatorias del artículo anterior).
ROLL: Es el giro sobre sí mismo del eje longitudinal X. Este movimiento se usa en el simulador para representar fuerzas simuladas tales como desniveles y peraltes en la calzada, o para emular la fuerza G al tomar una curva.
Resumiendo, estos 3 ejes son los más empleados entre los simuladores de hasta 3 ejes (3DOF) y según como los configuremos, nos ofrecerán fuerzas emuladas o simuladas o la combinación de ambas.
Ejes lineales:
Los ejes lineales consisten en un desplazamiento rectilíneo de los objetos en los ejes X, Y, Z.
Su uso está menos extendido, ya que requieren de sistemas de 3 o más ejes, siendo lo ideal 6, para el completo desarrollo de todos sus movimientos.
Estos ejes se usan para emular las sensaciones de la fuerza G, aunque en una pequeña fracción de segundo, siendo además necesario usar caros actuadores que puedan desplazarnos al menos a velocidades superiores a 800mm/s.
No obstante esta fuerza G no es real ya que no podría ser mantenida durante el tiempo de una aceleración real. Para llevar esto a cabo sería necesario una gran infraestructura con espacio suficiente para lanzarnos a una determinada velocidad y en una larga distancia.
HEAVE: Consiste en un desplazamiento lineal en el eje Z lo que provoca un movimiento hacia abajo o arriba. En un simulador se emplea para emular los desniveles de la vía, pianos y cambios bruscos en el terreno (rally). Como alternativa podríamos simular también los baches del terreno con la combinación de los 2 ejes rotativos Pitch y Roll.
SURGE: Es el desplazamiento mantenido en el eje X, así se consiguen movimiento hacia delante y atrás. Se usa en simuladores para emular las fuerzas G en las aceleraciones o desaceleraciones y cambios de marcha bruscos (este movimiento también puede ser simulado por el eje Pitch cabeceando).
SWAY: Consiste en un desplazamiento lineal en el eje Y. Sirve para provocar movimientos de izquierda a derecha. Es seguramente el eje menos usado en simuladores, ya que requiere sistemas de al menos 5 ejes (5dof). Se puede usar para emular los desplazamientos bruscos en un cambio de carril o ante un volantazo brusco. Este movimiento puede ser también simulado por el eje rotativo Roll.
Hasta aquí hemos visto por encima las bases del movimiento en un coche y su aplicación en los ejes espaciales, por ello es importante a partir de ahora experimentar, ya que como veremos en el próximo artículos, las posibilidades son casi ilimitadas y se nos plantean muchos tipos de sistemas con los que poder configurar cada uno de nuestros ejes de movimiento.