Comprendre ce qui se cache derrière un système de mouvement n’est pas chose aisée. Forces G, coordonnées, axes, degrés de liberté… ce ne sont que le préambule d’une présentation très singulière et quelque peu « ennuyeuse » qui nous plonge dans les rouages et les bases du fonctionnement de tout système de mouvement. Cependant, cette approche technique est primordiale, non seulement pour concevoir un système de mouvement adapté à nos besoins, mais aussi pour tout pilote virtuel souhaitant configurer parfaitement son logiciel de mouvement, en adaptant chaque donnée et information de son jeu de simulation à son environnement matériel.
Il me semble sans doute intéressant de parler des aspects les plus essentiels des simulateurs de mouvement, un sujet que, en raison de son ampleur, j’ai décidé de diviser en trois articles indépendants. Je m’efforcerai d’être le plus clair et agréable possible, en faisant référence à des articles sur le mouvement précédemment publiés pour comprendre au mieux toutes les implications que cela comporte.
- D’une part, nous devons comprendre les forces réelles et les mouvements qui interviennent dans tout véhicule en déplacement ; c’est la première partie de l’article.
- D’autre part, nous devons représenter ces forces dans un ensemble de coordonnées spatiales pour comprendre comment les adapter à notre simulateur, en utilisant des axes de coordonnées pour positionner chacun de ces mouvements. Nous aborderons cela dans la deuxième partie de l’article.
- Enfin, nous verrons l’application directe de ces axes en fonction du type de simulateur ou d’actionneur utilisé et, comme nous le découvrirons, les mêmes effets de mouvement peuvent être obtenus avec des systèmes à 2 axes qu’avec des systèmes à 6 axes, chacun ayant ses différences et particularités.
Forces dans une voiture
Pour parvenir à un mouvement aussi réaliste que possible dans notre simulateur, il est d’abord nécessaire de comprendre les forces qui définissent une voiture et son déplacement. Dans une voiture réelle en mouvement, les forces G entrent en jeu, une mesure que nous utilisons pour évaluer l’accélération en fonction de l’augmentation ou de la diminution de la vitesse d’un objet (la voiture).
Types de forces G
Les forces G se subdivisent selon l’axe sur lequel elles agissent ; le signe + fait référence à l’accélération de l’objet, et le signe – à la décélération. Pour ne pas m’étendre trop longtemps, je me contenterai de les nommer :
- Gz+ / Gz- (Forces verticales positive / négative) : Lorsqu’il y a une bosse ou un dénivelé.
- Gx+ / Gx- (Forces longitudinales positive / négative) : Lorsque nous accélérons ou freinons.
- Gy+ / Gy- (Forces latérales positive / négative) : Lorsque nous tournons à gauche ou à droite.
Forces compensatoires
Elles résultent de la combinaison de plusieurs des forces G mentionnées ci-dessus, appliquées le long d’une trajectoire :
FORCE CENTRIPÈTE : C’est la force qui agit sur un objet suivant une trajectoire courbe et qui maintient cet objet équilibré au centre de la courbe, l’empêchant de dévier de sa trajectoire.
FORCE CENTRIFUGE : C’est une force fictive qui joue le rôle inverse de la force centripète, où l’objet en mouvement tente de s’échapper du centre de la courbe, c’est-à-dire qu’il cherche à s’éloigner de l’axe de rotation.
Comme nous le verrons plus loin, les forces compensatoires donneront lieu au survirage, au sous-virage et à la perte d’adhérence.
Comment le pilote ressent-il ces forces ?
À partir des forces G et des forces compensatoires générées par le véhicule en mouvement, nous, à l’intérieur du véhicule, pouvons distinguer et percevoir une série de forces appelées transferts de charge. En d’autres termes : Forces G et Forces compensatoires = Transferts de charge (sensations du pilote).
Transferts de charge
Un objet (voiture) avec une certaine masse (poids) subira une série de changements en fonction de la manière dont le pilote modifie la vitesse et la trajectoire du véhicule. Ces transferts de charge sont directement perçus par le pilote dans l’habitacle et constituent la base de toutes les sensations que son corps ressent à l’intérieur du véhicule – des sensations que nous tenterons d’imiter plus tard avec notre simulateur de mouvement. Mais voyons d’abord de quoi il s’agit :
FORCE NEUTRE : La voiture maintient une vitesse constante sur une surface plane, sans dénivelés ni changements. Dans un simulateur conventionnel, nous ne pourrions pas imiter ce mouvement, car ce serait en réalité comme être à l’arrêt, et la force G que nous ressentons en mouvement dans une voiture réelle ne pourrait pas être ressentie dans le simulateur.
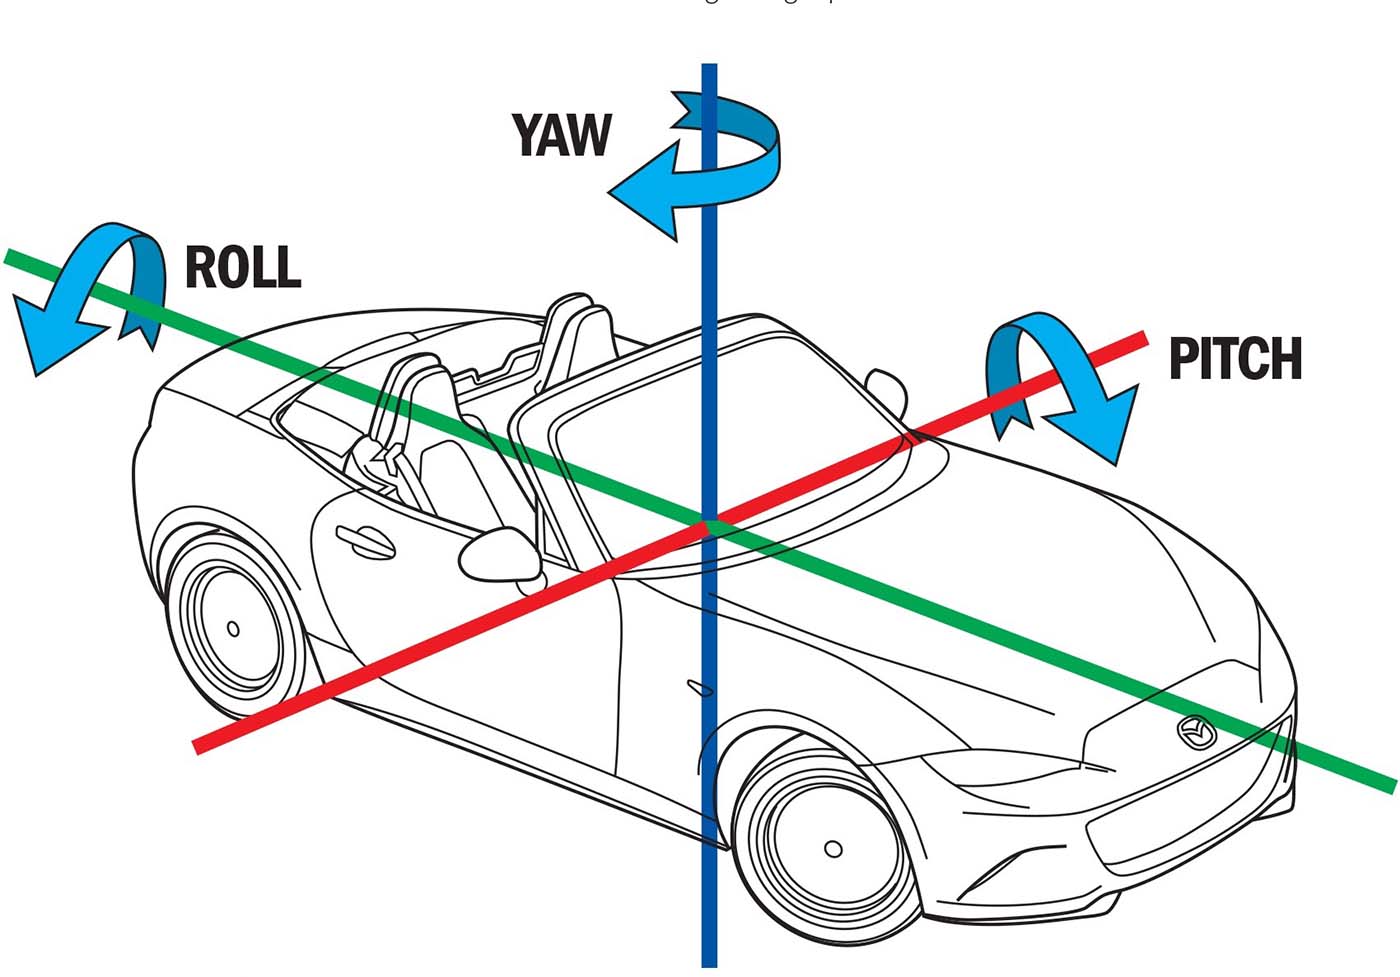
CHARGE LONGITUDINALE (Gx+ / Gx-) : C’est la force que nous ressentons lorsque nous accélérons ou freinons dans un véhicule. Lors de l’accélération, nous remarquons que notre tête et notre dos se collent au dossier du siège, et lors d’une décélération soudaine après un freinage, nous sentons notre corps se détacher du siège et comprimer notre poitrine contre la ceinture de sécurité. Dans un simulateur, nous pourrions imiter cet effet avec l’axe Pitch.
CHARGE LATÉRALE (Gy+ / Gy-) : C’est la force que nous ressentons lorsque le véhicule se déplace sur l’axe transversal pendant un virage, ce qui fait que notre corps bascule du même côté que la courbe que nous prenons. Dans un simulateur, nous pourrions imiter cet effet avec l’axe Roll.
CHARGE VERTICALE (Gz+ / Gz-) : Cette force se produit lors de changements brusques de niveau (montées et descentes). Nous remarquons que lors d’une montée abrupte, notre corps a tendance à s’enfoncer vers le bas, comprimant la base du siège, et lors d’une descente brusque, notre corps a tendance à se détacher de la base du siège. Dans un simulateur, nous pourrions imiter cet effet avec l’axe Heave.
Sous-virage, survirage et perte d’adhérence (Forces compensatoires)
C’est le résultat de la combinaison des transferts de charge appliqués ensemble à un véhicule, qui peut modifier sa trajectoire en fonction de divers facteurs (contrôle du pilote, vent, tracé de la route, etc.). Ainsi, dans le sous-virage, l’essieu avant perd de l’adhérence ; dans le survirage, l’essieu arrière a tendance à glisser presque comme dans un tête-à-queue tandis que l’essieu avant suit la trajectoire logique ; et dans la perte d’adhérence, un excès de survirage provoque un grand tête-à-queue, faisant tourner le véhicule autour de son centre de gravité.
Toutes ces forces font que le conducteur ressent comme si son corps tournait sur lui-même autour de l’axe vertical. Rappelons que ces forces sont le produit des forces compensatoires que nous avons vues au début (force centripète et centrifuge). Dans notre simulateur, nous verrons comment cette force peut être imitée avec l’axe Yaw.