
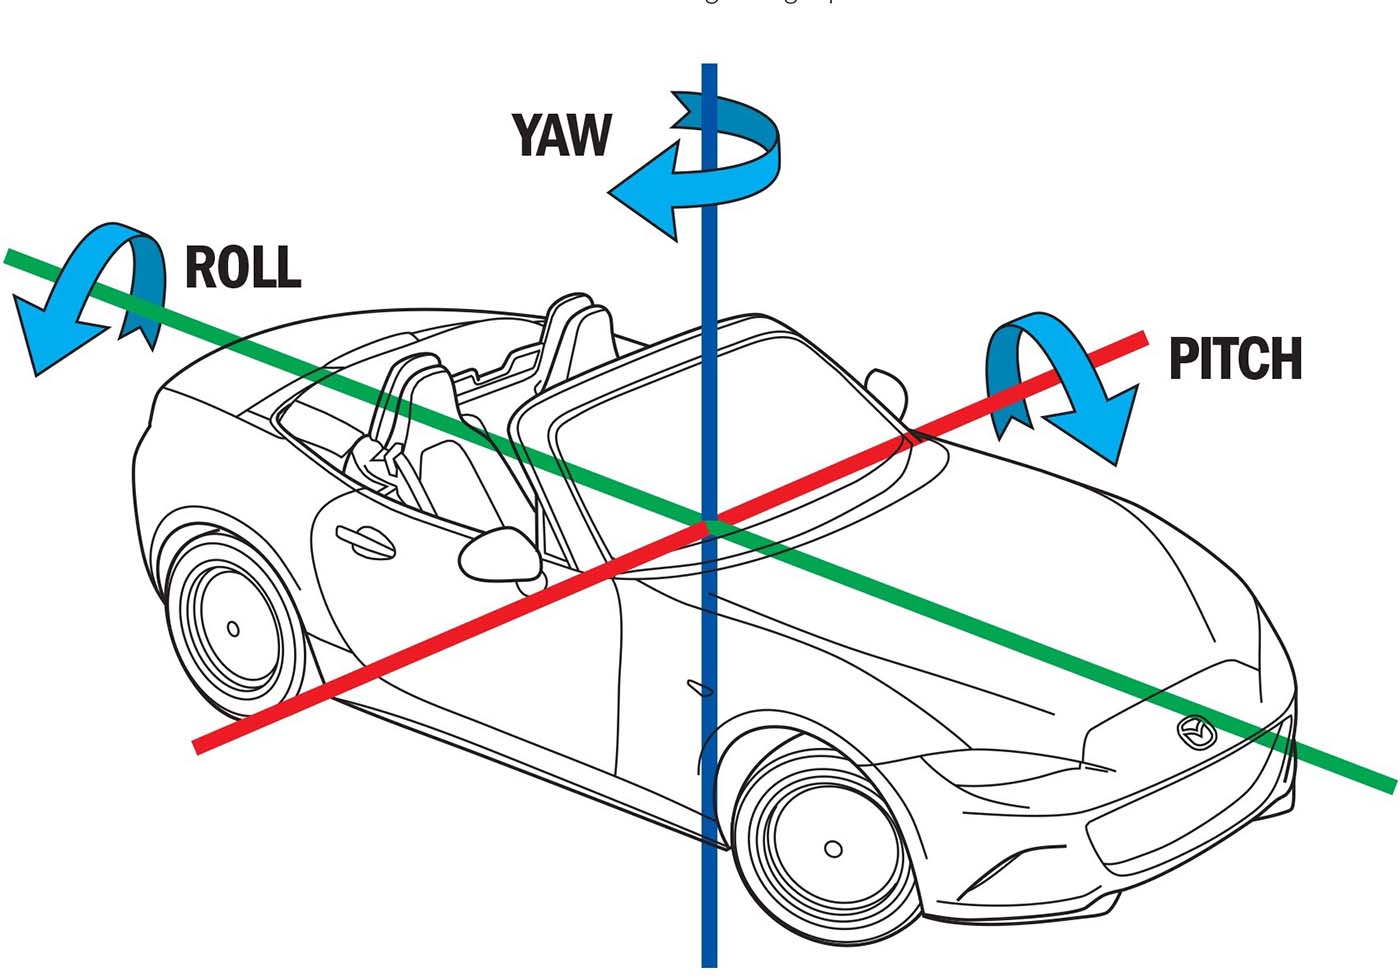
Saber qué se esconde detrás de un sistema de movimiento no es fácil. Fuerzas G, coordenadas, ejes, grados de libertad… son sólo el prefacio de una carta de presentación muy singular y un tanto “aburrida” que nos mete de lleno en los entresijos y bases de funcionamiento de cualquier sistema de movimiento. Pero este acercamiento tan técnico es primordial, no sólo para la construcción de un sistema de movimiento adaptado a nuestras necesidades, sino para todo piloto virtual que quiera realizar una perfecta configuración de su software de movimiento, adaptando así cada dato e información de su juego de simulación a su entorno de hardware.
Sin duda me parece interesante hablar de los aspectos más esenciales de los simuladores de movimiento, que por extensión de contenido, he decidido realizar dividir en 3 artículos independientes. Intentaré ser lo más ameno y claro posible, haciendo referencias a artículos de movimiento previamente publicados para entender de la mejor forma posible todas las implicaciones que esto conlleva.
- Por un lado, necesitamos comprender las fuerzas reales y movimientos que intervienen en cualquier vehículo en movimiento, esta es la primera parte del artículo.
- Por otro lado, debemos representar las fuerzas anteriores en una serie de coordenadas espaciales para entender cómo adaptarlo a nuestro simulador, para ello usaremos unos ejes de coordenadas en los que ubicaremos cada uno de estos movimientos. Todo esto lo veremos en la segunda parte del artículo.
- Por último veremos la aplicación directa de estos ejes según el tipo de simulador o tipo de actuador que usemos y, como ya veremos, se pueden conseguir los mismos efectos de movimiento con sistemas de 2 ejes que con sistemas de 6, pero cada uno con sus diferencias y particularidades.
Fuerzas en un coche
Para llegar a conseguir de un movimiento lo más realista posible en nuestro simulador es necesario previamente entender las fuerzas que describe un coche y su movimiento. En un coche real en movimiento intervendrán la fuerzas G, que es la medida que empleamos para medir la aceleración basada en el incremento/decremento de la velocidad de un objeto (coche).
Tipos de fuerza G
Las fuerzas G se subdividen según en el eje en el que estas actúan, el signo + hace referencia a la aceleración del objeto y el signo – a la desaceleración. Para no extenderme demasiado, sólo las nombraré:
- Gz+ / Gz- (Fuerzas verticales positiva / negativa): Cuando hay algún bache o desnivel.
- Gx+ / Gx- (Fuerzas longitudinales positiva / negativa): Cuando aceleramos o frenamos.
- Gy+ / Gy- (Fuerzas laterales positiva / negativa): Cuando giramos a izquierda o derecha.
Fuerzas compensatorias
Es el resultado de la suma de varias de las fuerzas G anteriores aplicándoles una trayectoria:
FUERZA CENTRÍPETA: Es la fuerza que actúa en un objeto con trayectoria curva y que mantiene ese objeto de forma compensada en el centro de la curva evitando que salga de la trayectoria.
FUERZA CENTRÍFUGA: Es una fuerza ficticia que tiene el papel inverso a la centrípeta, en la que el objeto que en movimiento intenta escapar del centro de la curva, es decir de esta manera el objeto intenta escapar del eje de rotación.
Las fuerzas compensatorias, como veremos adelante, darán lugar a los sobrevirajes, subvirajes y pérdidas de tracción.
¿Cómo siente el piloto estas fuerzas?
A raíz de la fuerza G y las fuerzas compensatorias generadas por el vehículo en movimiento, nosotros dentro del vehículo podemos distinguir y percibir una serie de fuerzas llamadas transferencias de carga. Es decir: La Fuerza G y las Fuerzas compensatorias = Transferencias de carga (sensaciones del piloto).
Transferencias de carga
Un objeto (coche) con una determinada masa (peso) sufrirá una serie de cambios según como el piloto modifique la velocidad y trayectoria del vehículo. Estas transferencias de carga son directamente percibidas por el piloto en la cabina y son la base todas las sensaciones que experimenta su cuerpo dentro del vehículo y son las mismas sensaciones que intentaremos emular posteriormente con nuestro simulador de movimiento. Pero veamos primero cuáles son:
FUERZA NEUTRAL: El coche se mantiene a velocidad constante sobre una superficie plana, sin desniveles ni cambios. En un simulador convencional no podríamos emular este movimiento, ya que sería en realidad como estar parado y la fuerza G que sentimos mientras estamos en movimiento en el coche real no podríamos sentirla en el simulador.
CARGA LONGITUDINAL (Gx+ / Gx-): Es la fuerza que sentimos cuando aceleramos o frenamos en un vehículo. En la aceleración notamos como nuestra cabeza y espalda quedarían pegadas al respaldo del asiento y en la desaceleración tras una frenada brusca, notaríamos como nuestro cuerpo se despegaría del asiento y comprimiría el pecho contra el cinturón de seguridad. En un simulador podríamos emular este efecto con el eje Pitch.
CARGA LATERAL (Gy+ / Gy-): Es la fuerza que sentimos cuando el vehículo se mueve en el eje transversal durante el giro de una curva, de esta forma nuestro cuerpo volcaría hacia el mismo lado que la curva que estamos tomando. En un simulador podríamos emular este efecto con el eje Roll.
CARGA VERTICAL (Gz+ / Gz-): Esta fuerza se produce en los cambios de rasante bruscos (subidas y bajadas) y lo que notamos es que en una subida brusca nuestro cuerpo tiende hundirse hacia abajo, comprimiendo la base del asiento, y en una bajada brusca nuestro cuerpo tiende a despegarse de la base del asiento. En un simulador podríamos emular este efecto con el eje Heave.
Subviraje, sobreviraje y pérdida de tracción (Fuerzas compensatorias)
Es el resultado de la combinación de las transferencias de carga aplicadas de forma conjunta a un vehículo, pudiendo éste modificar su trayectoria según diversos factores (control del piloto, viento, trazado de la carretera, …). De esta manera, en el subviraje se pierde adherencia en el tren delantero, en el sobreviraje el eje trasero tiende a deslizar casi como en un trompo mientras el eje delantero sigue la trayectoria lógica, y en la perdida de tracción ocurre un exceso de sobreviraje lo que provoca un gran trompo, haciendo girar el vehículo desde su centro de gravedad.
Todas estas fuerzas hacen que el conductor sienta como su cuerpo gira sobre sí mismo en el eje vertical. Recordemos que estas fuerzas son producto de las fuerzas compensatorias que vimos al principio (Fuerza centrípeta y centrífuga). En nuestro simulador veremos cómo se puede emular esta fuerza con el eje Yaw.