
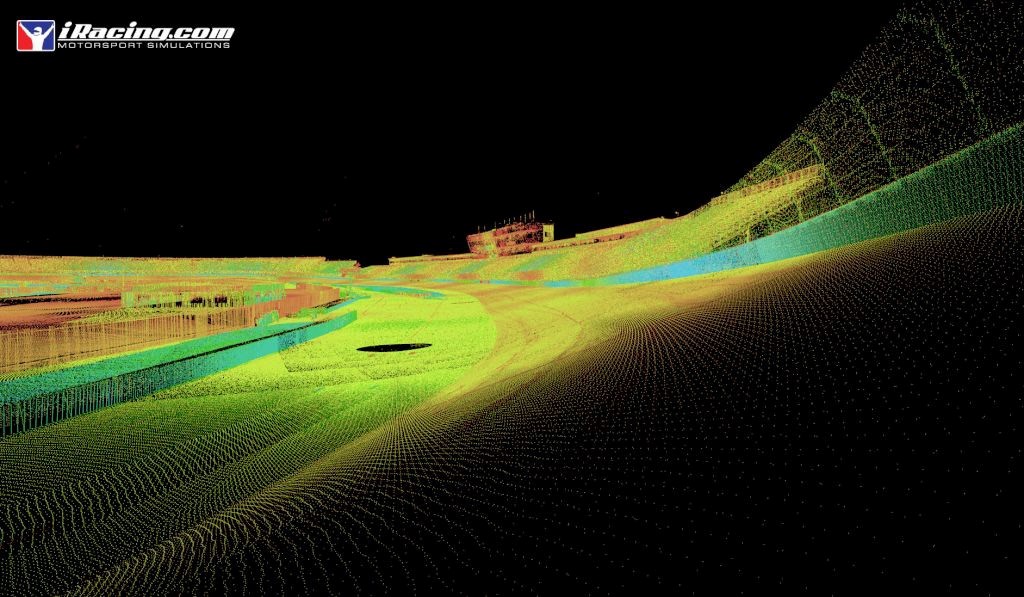
Seguimos con la 2ª parte del artículo sobre el escaneo láser de los circuitos de competición para usarlos en los simuladores de conducción.
LE Estáticos y Móviles. El método estático en los vídeos de iRacing
Hablemos ahora un poco de la metodología de campo que se emplea con los LE. Existen LE Estáticos y Móviles.
Los empleados por el equipo de iRacing en los vídeos enlazados son Estáticos. Ya en esos vídeos se explica, pero básicamente debemos entender que los LE Estáticos son estacionados sobre un trípode y desde cada una de esas bases realizan un barrido de todo lo que les rodea, cubriendo ese barrido los 360º de la horizontal y 270º-300º en la vertical superior. Así, a lo largo del circuito el LE va a ir siendo colocado en diferentes posiciones, pero permaneciendo estático en cada una de ellas hasta completar el barrido desde esa posición. La metodología aplicada normalmente (también por el equipo de iRacing) utiliza una serie de dianas esféricas que son colocadas estratégicamente a lo largo de las tomas, de modo que desde una estación y la siguiente consecutiva el LE ve y mide esas dianas. Éstas funcionan como puntos de control geométrico y de georreferenciación. Esto, explicado de una forma básica, es lo que permite que cada nube de puntos obtenida desde cada base o estación del LE pueda ser ordenada luego para conformar todo el bloque de puntos del circuito.
Para entenderlo mejor, añadir que cuando volcamos al ordenador las nubes de puntos obtenidas desde cada escaneo, cada una de ellas está inicialmente en una posición arbitraria, desordenadas las unas respecto a las otras, y que se utilizan esos puntos comunes, o dianas, para realizar el alineamiento de todas ellas hasta dejarlas dispuesta en su verdadera posición espacial. Ese alineamiento es en 3D. Esto se hace ya en gabinete, con el software específico. Hay también aquí diferentes métodos. Algunos software más avanzados no requieren del uso de las dianas, sino que analizan la información y posición relativa de los puntos para detectar “formas comunes” y realizar el encaje, pues cuentan con brújulas y GPS que permiten que las tomas no sean “tan arbitrarias”, sino que guarden cierta orientación, no precisa, pero sí suficiente como para que el software pueda realizar el ajuste fino de forma semiautomática. Pero en circuitos, al ser espacios tan abiertos, lo habitual es usar dianas. Si todo el proceso no se realiza con el rigor y control geométrico posicional necesarios en un levantamiento longitudinal de este tipo, normalmente de varios Km de longitud y con desniveles importantes en muchos casos, por mucha precisión relativa que tengamos con el LE, el levantamiento topográfico puede resultar poco riguroso, requiriendo realizar apaños o reajustes manuales que darán como resultado un trabajo, quizás muy “impresionante”, pero poco fiel a la realidad.
Para levantar por este método un circuito de 2 Km es necesario estacionar el LE en aprox. 35 bases, tomando en cada estación unos 15-30 millones de puntos, lo que hace un total de entre 600 y 1000 millones de puntos, cada punto con sus coordenadas XYZ, reflectancia y/o tono RGB, generando una nube de puntos en el espacio que, por su elevada resolución y calidad, conforma en sí misma un modelo gráfico 3D perfectamente medible e interpretable.
iRacing ha utilizado a nuestro juicio un conjunto de trabajo excelente, en el sentido de óptimo. Hardware, software, metodología y costes equilibrados para este tipo de proyectos, garantizando con ese conjunto una altísima calidad topográfica de la nube de puntos. Ha utilizado un método estático “tradicional” con dianas, más lento en campo, pero que permite garantizar unas resoluciones constantes y una nube de puntos con precisiones geométricamente muy controladas.
LE Móviles
Hemos leído y oído últimamente que otros simuladores anuncian que algunos de sus circuitos también han sido o están siendo levantados con sistemas LE. El primer problema es que cuando buscamos datos de esos trabajos en sus web o fuera de ellas, no encontramos casi nada. No explican ni los procedimientos, ni los equipos utilizados, etc. Se limitan a indicar que han usado LE como si eso en sí mismo fuese una garantía. Y aquí hablaré de los sistemas LE Móviles, pues lo que sí hemos podido encontrar acompañando a algunos de esos anuncios es una foto en las que se aprecia un vehículo que porta este tipo de sistemas.
Por un lado, creemos que las cámaras que llevan son de vídeo, no cámaras fotográficas, por otro una antena GPS topográfica y por último, en la parte trasera, aunque cuesta identificarlo en estas tomas, el dispositivo LE propiamente dicho. El aspecto del conjunto, que sólo incorpore un LE, la disposición de las cámaras de vídeo y el hecho de que, en apariencia, no cuente con un segundo GPS para controlar mejor los recorridos, así como la carencia (también aparentemente) de un odómetro, básico en estos sistemas para registrar la distancia exacta recorrida, hacen pensar que se trata de un sistema LE Móvil de medio bajo coste, más rápido que los sistemas estáticos, obviamente, pero que no puede alcanzar ni garantizar las precisiones posicionales y topográficas de aquellos.
Escaneo Láser de Nürburgring
Lo mismo sucede con las siguientes imágenes. Por lo que sabemos, es el sistema utilizado para escanear el circuito de Nürburgring Nordschleife. En ellas apreciamos un sistema más potente, ya con dos LE en la parte posterior y colocados en “V”, pero detectamos por contra que su disposición es horizontal, esto es, el eje de giro del sistema óptico del LE es horizontal, paralelo al suelo, por lo que los barridos no garantizan la toma de elementos verticales con precisión. Esta disposición ha dejado de usarse en los sistemas más punteros, que presentan normalmente la misma disposición en “V”, pero con los dos láser dispuestos con una cierta inclinación respecto a la horizontal. El objetivo de esta inclinación es que el plano de “loncheado” que va formando el Láser vaya ”cortando” diagonalmente, no verticalmente, los elementos que encuentra a su paso. Si ese corte es vertical, no es posible garantizar que la representación de los inicios y finales de los elementos o paramentos verticales queden correctamente situados y definidos. Por otro lado, también en estas imágenes se aprecian de nuevo cámaras de vídeo y no un sistema fotográfico, que es lo que portan los sistemas más potentes (y costosos).
A pesar de que este levantamiento de Nürburgring Nordschleife es un proyecto relativamente reciente, creemos que se trata de un sistema LE Móvil no puntero, y que, igual que el anterior, no alcanza las garantías y precisiones métricas absolutas del sistema estático empleado por iRacing.
Hemos leído en algún foro que el equipo de iRacing utilizó uno de estos sistemas Móviles para levantar el circuito de Ímola, pero no tenemos más datos y desconocemos si esto es así, qué equipos exactamente utilizaron y qué resultados obtuvieron respecto al sistema estático.
El caso del levantamiento del circuito de Nürburgring Nordschleife es un caso atípico. Por lo que hemos podido averiguar, aquí no ha sido la empresa del simulador la que ha realizado el levantamiento, sino que ha sido el propio circuito el que ha promovido dicho levantamiento para luego ofrecerlo a los simuladores que quieran incorporarlo. Es una apuesta muy inteligente, porque este circuito réalise une inversión que sin duda contribuirá a aumentar su presencia en el mercado de circuitos y que otros pilotos o simracers se interesen por conocerlo y visitarlo para correr en él. Deducimos que no han optado por el sistema estático por su mayor lentitud y ocupación de la pista, máxime siendo éste un circuito tan largo (21 Km) y tan complicado topográficamente hablando. También echamos en falta no haber visto en una inversión de este calado a las marcas punteras en Mapping Mobile Systems, pero como no tenemos más datos, tampoco podemos comentar nada más.
Dicho todo esto, podría traslucirse que los sistemas LE Móviles son menos garantistas que los Estáticos, pero no es exactamente eso lo que intentamos destacar. Como ya adelantamos hablando de los sistemas estáticos, el control posicional del LE debe estar garantizado de forma precisa a lo largo del recorrido, y este aspecto es aún más delicado y complejo de controlar en los sistemas móviles, razón por la que si no van equipados con equipos complementarios de máxima calidad, sus resultados desde un punto de vista topográfico pueden ser cuestionables, válidos quizás para un juego de simulación, pero no para un simulador cuya vocación sea la de servir también como sistema de entrenamiento profesional.
Otros LE Móviles
Existen sistemas mixtos, donde el LE opera como un estático, pero va transportado sobre un vehículo que va haciendo paradas cada cierta distancia. Estos sistemas introducen aún más incertidumbres que los anteriores, pero también han sido utilizados por algunos juegos de carreras. No pondremos imágenes ni damos más datos, porque la información al respecto está muy dispersa y porque pondrían en un compromiso a más de uno, pero en muchas de esas fuentes se habla con demasiada ligereza de precisiones milimétricas.
Existen además sistemas LE Móviles que sí aportan garantías topográficas de altas prestaciones. Por ejemplo el sistema MX2 de Trimble, que porta un equipamiento completo: sistemas IMU y DMI, dos sistemas GNSS y sistema fotográfico central, que permiten en conjunto controlar y sincronizar todos los registros, dando garantías métricas y posicionales en un sistema móvil.
Trimble no es la única que porta estos equipos, pero sí una de las marcas punteras en esta línea de productos, y su MX2 es un claro ejemplo de sistema LE Móvil con garantías. También Leica tiene un equipo para este rango de servicios, el Pegasus.
(Continuará...)